

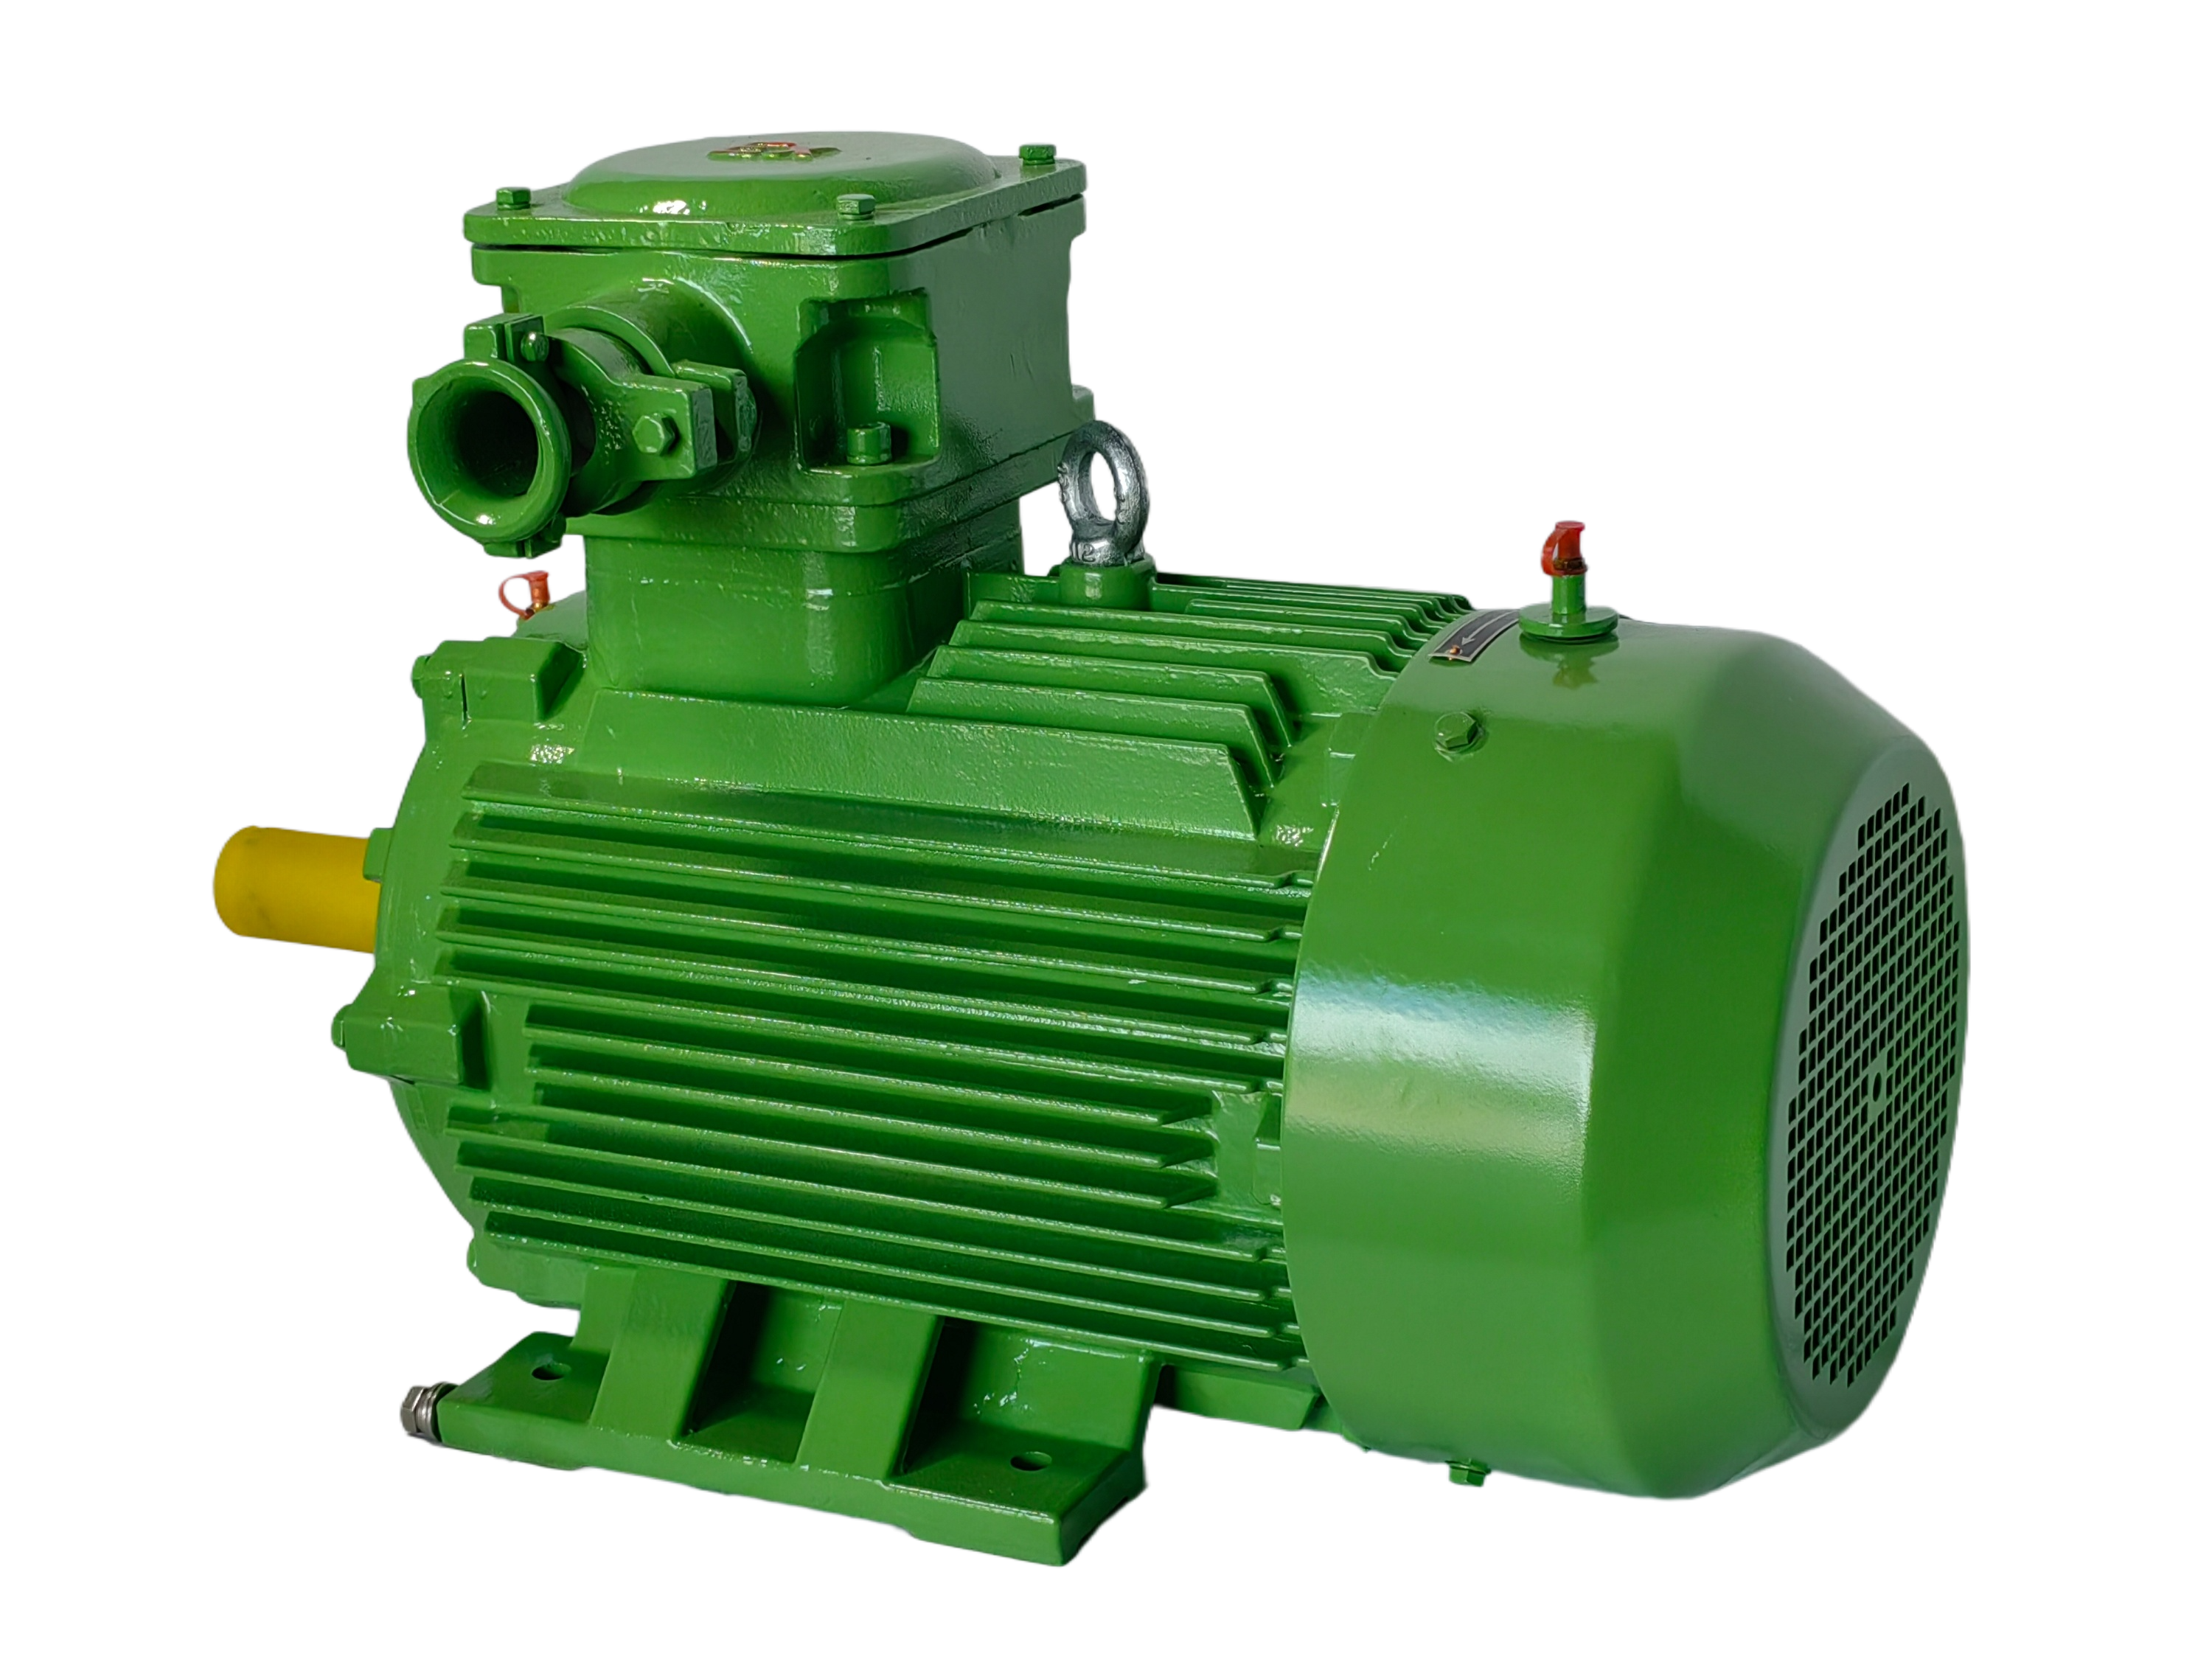
Cov cav tswj feem ntau yog siv rau kev ceev thiab kev tswj hwm qhov chaw thiab ua "actuators" hauv cov kab ke tswj. Lawv tuaj yeem muab faib ua servo motors, stepper motors,lub cev muaj zog torque, cov motors tsis kam hloov pauv, brushless DC motors, thiab lwm yam.
1. Cov Servo Motors
Cov servo motors siv dav hauv ntau lub tshuab tswj kom hloov cov teeb liab hluav taws xob nkag mus rau hauv cov khoom siv kho tshuab ntawm lub cev muaj zog thiab rub cov khoom tswj kom ua tiav lub hom phiaj tswj. Feem ntau hais lus, servo motors xav kom lub zog tig ntawm lub cev muaj zog yuav tsum tswj los ntawm lub teeb liab hluav taws xob ntxiv; lub zog tig tuaj yeem hloov pauv tas li nrog kev hloov pauv ntawm lub teeb liab hluav taws xob ntxiv; lub zog torque tuaj yeem tswj tau los ntawm cov zis tam sim no los ntawm tus maub los; qhov kev cuam tshuam ntawm lub cev muaj zog yuav tsum ceev, qhov ntim yuav tsum me me, thiab lub zog tswj yuav tsum me me. Servo motors feem ntau siv rau hauv ntau yam kev tswj hwm kev txav mus los, tshwj xeeb tshaj yog cov kab ke ua raws. Servo motor muaj DC thiab AC, lub cev muaj zog servo thaum ntxov yog lub cev muaj zog DC dav dav, yog tias qhov kev tswj hwm tsis siab, ua ntej siv lub cev muaj zog DC dav dav ua lub cev muaj zog servo. Tam sim no nrog kev loj hlob sai ntawmlub cev muaj zog sib nqus tas mus lisiv tshuab, feem ntau ntawm cov servo motors yog AC permanent magnet synchronous servo motors lossis DC brushless motors.
2. Lub cev muaj zog Stepper
Qhov hu ualub cev muaj zog stepperyog ib qho actuator uas hloov cov hluav taws xob pulses mus rau hauv angular displacements; kom meej meej dua: thaum tus tsav tsheb stepper tau txais lub teeb liab pulse, nws tsav lub cev muaj zog stepper kom tig lub kaum sab xis hauv qhov kev taw qhia teeb tsa. Peb tuaj yeem tswj tus lej ntawm cov pulses los tswj qhov angular displacement ntawm lub cev muaj zog, kom ua tiav lub hom phiaj ntawm qhov chaw tseeb; tib lub sijhawm, koj tuaj yeem tswj qhov zaus ntawm cov pulses los tswj qhov ceev ntawm kev tig thiab kev nrawm ntawm lub cev muaj zog, kom ua tiav lub hom phiaj ntawm kev tswj ceev. Tam sim no, cov stepper motors feem ntau siv suav nrog reactive stepper motors (VR), permanent magnet stepper motors (PM), hybrid stepper motors (HB) thiab ib theem stepper motors.
Qhov sib txawv ntawm lub cev muaj zog stepper thiab lub cev muaj zog ib txwm yog nyob rau hauv daim ntawv ntawm nws lub zog tsav pulse, thiab nws yog qhov feature no uas tso cai rau stepper motors kom sib xyaw nrog cov thev naus laus zis tswj digital niaj hnub. Txawm li cas los xij, lub cev muaj zog stepper qis dua li lub cev muaj zog kaw-loop DC servo motor hauv cov nqe lus ntawm kev tswj qhov tseeb, qhov hloov pauv ceev, thiab kev ua haujlwm qeeb; yog li ntawd, nws feem ntau yog siv rau hauv lub sijhawm uas qhov kev xav tau qhov tseeb tsis siab heev. Vim nws cov qauv yooj yim, kev ntseeg siab siab thiab tus nqi qis, stepper motor yog siv dav hauv ntau qhov chaw ntawm kev xyaum tsim khoom; tshwj xeeb tshaj yog nyob rau hauv thaj chaw ntawm CNC tshuab cuab yeej tsim khoom, vim tias stepper motor tsis xav tau A / D hloov pauv, thiab tuaj yeem hloov cov teeb liab digital pulse mus rau hauv angular displacements, yog li nws ib txwm suav tias yog lub cuab yeej CNC tshuab cuab yeej ua haujlwm zoo tagnrho.
Ntxiv rau lawv siv rau hauv CNC tshuab cov cuab yeej, stepper motors kuj tseem siv tau rau hauv lwm cov tshuab, xws li cov motors hauv cov khoom noj tsis siv neeg, ua cov motors hauv cov floppy disk drives dav dav, thiab tseem siv rau hauv cov tshuab luam ntawv thiab cov plotters.
Ntxiv rau, stepper motors kuj muaj ntau qhov tsis zoo; vim muaj qhov pib zaus tsis muaj load ntawm stepper motors, yog li stepper motor tuaj yeem khiav tau zoo li qub ntawm qhov ceev qis, tab sis yog tias siab dua qee qhov ceev tsis tuaj yeem pib, thiab nrog lub suab nrov nrov; cov chaw tsim khoom sib txawv ntawm qhov tseeb ntawm subdivided drive yuav txawv heev, qhov loj dua qhov sib cais ntawm qhov tseeb yog qhov nyuaj rau tswj; thiab, stepper motors tig ntawm qhov ceev qis thaum qhov loj dua qhov kev co thiab suab nrov.
3. Lub cev muaj zog Torque
Lub cev muaj zog torque yog lub cev muaj zog DC uas muaj ntau lub ncej tiaj tiaj. Nws lub armature muaj ntau qhov chaw, cov phaj commutator thiab cov xov hluav taws xob sib txuas kom txo cov torque pulsations thiab cov speed pulsations. Muaj ob hom torque motors: DC torque motors thiab AC torque motors.
Ntawm lawv, lub cev muaj zog DC torque muaj qhov me me uas ua rau tus kheej ua rau muaj kev cuam tshuam, yog li nws cov lus teb zoo heev; nws cov zis torque yog proportional rau cov input tam sim no, ywj pheej ntawm qhov ceev thiab qhov chaw ntawm lub rotor; nws tuaj yeem txuas ncaj qha rau lub nra hnyav ntawm qhov ceev qis hauv lub xeev yuav luag raug thaiv yam tsis muaj iav txo qis, yog li nws tuaj yeem tsim cov torque-rau-inertia siab heev hauv lub nra hnyav thiab tuaj yeem tshem tawm cov kev ua yuam kev vim yog kev siv cov iav txo qis.
AC torque motors muaj peev xwm muab faib ua synchronous thiab asynchronous hom, thiab hom siv feem ntau yog lub squirrel cage asynchronous torque motor, uas yog tus cwj pwm los ntawm qhov ceev qis thiab torque loj. Feem ntau, AC torque motors feem ntau siv hauv kev lag luam textile. Lawv txoj cai ua haujlwm thiab cov qauv zoo ib yam li cov ntawm ib-theem asynchronous motors, tab sis lawv cov yam ntxwv kho tshuab yog softer vim qhov kev tiv thaiv siab dua ntawm lub squirrel-cage rotor.
4. Cov cav tsis kam hloov pauv
Lub cev muaj zog hloov pauv yog hom tshiab ntawm lub cev muaj zog ceev nrog cov qauv yooj yim thiab ruaj khov, pheej yig thiab kev ua haujlwm tswj ceev zoo heev, uas yog tus neeg sib tw muaj zog ntawm cov cev muaj zog tswj hwm ib txwm muaj thiab muaj peev xwm ua lag luam muaj zog. Txawm li cas los xij, muaj teeb meem xws li torque pulsation, suab nrov ua haujlwm thiab kev co, uas xav tau qee lub sijhawm los ua kom zoo dua thiab txhim kho kom haum rau daim ntawv thov kev ua lag luam tiag tiag.
5. Cov cav tsis txhuam DC
Cov cav DC tsis muaj txhuam (BLDCM) yog ua los ntawm cov cav DC txhuam, tab sis lawv cov hluav taws xob tsav yog AC tsis muaj kev hloov pauv; cov cav DC tsis muaj txhuam tuaj yeem muab faib ua cov cav tsis muaj txhuam thiab cov cav tsis muaj txhuam. Feem ntau, cov cav tsis muaj txhuam muaj ob hom hluav taws xob tsav, ib qho trapezoidal (feem ntau yog "square") thiab lwm qhov sinusoidal. Qhov qub qee zaum hu ua lub cav tsis muaj txhuam DC, thiab qhov kawg hu ua AC servomotor, uas kuj yog ib hom AC servomotor.
Cov brushless DC motors feem ntau yog "slender" kom txo qhov moment of inertia. Brushless DC motors me dua hauv qhov hnyav thiab ntim dua li brushed DC motors, thiab lub moment of inertia sib xws tuaj yeem txo tau li ntawm 40% -50%. Vim yog cov teeb meem ua tiav ntawm cov khoom siv hlau nplaum tas mus li, brushless DC motors feem ntau muaj peev xwm tsawg dua 100kW.
Cov yam ntxwv ntawm lub cev muaj zog no muaj cov yam ntxwv zoo thiab kev tswj hwm zoo, muaj ntau yam kev ceev, lub neej ntev, yooj yim txij nkawm thiab suab nrov tsawg, tsis muaj txhuam los ntawm ntau yam teeb meem, yog li hom lub cev muaj zog no hauv lub kaw lus tswj hwm muaj peev xwm zoo rau kev siv.
Lub sijhawm tshaj tawm: Lub Xya Hli-03-2024