

Peb-theem AC synchronousLub cev muaj zog lossis lub cev muaj zog asynchronous (tom qab no hu ua peb-theem AC lub cev muaj zog), thaum lub stator winding txuas nrog lub zog fais fab, uas yog, lub zog sib nqus tig tau tsim, yog li ntawd, rau lub cev muaj zog asynchronous, lub rotor raug induced tam sim no vim yog electromagnetic induction; Rau lub cev muaj zog synchronous, lub rotor yuav tsum tau siv tam sim no excitation. Lub rotor ntawm lub cev muaj zog yog magnetized thiab tig los ntawm electromagnetic attraction. Lub cev muaj zog synchronous tig raws li qhov ceev synchronous tom qab excitation; Kev tig ntawm lub cev muaj zog asynchronous tsim cov slip.
Lub cim ntawm lub cev muaj zog tig lub zog sib nqus vim yog kab sib nqus muaj cov yam ntxwv luv tshaj plaws, lub zog hluav taws xob ua rau lub cev muaj zog khiav ntawm kab nruab nrab ntawm lub cev muaj zog, uas yog, lub zog hluav taws xob ntawm lub cev muaj zog stator thiab rotor ua haujlwm hauv qhov kev taw qhia radial, yog li lawv sib npaug, thiab yuav tsis tsim lub zog sib nqus axial.
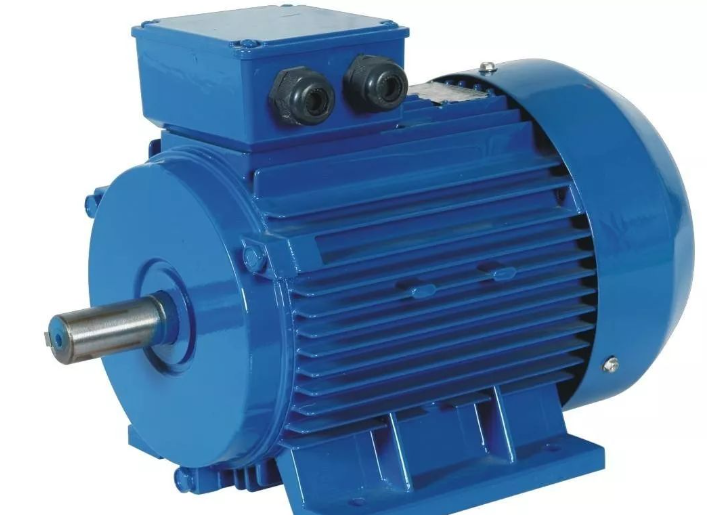
Vim li cas lub cev muaj zog thiaj tsim cov zog axial thaum lub sijhawm ua haujlwm?
Txoj kab nruab nrab ntawm lub cev muaj zog yog kab siv rau kev sib txuas ntawmlub cev muaj zogthiab qhov kev sib txuas ntawm cov khoom siv tshuab uas tau tsav. Txawm li cas los xij, vim tias tsis muaj lub cim qhia chaw nruab nrab ntawm lub tshuab hluav taws xob hauv kev tsim thiab kev tsim khoom ntawm lub cev muaj zog, daim duab teeb tsa thiab qhov loj me ntawm kev ntsuas tau muab los ntawm cov ntaub ntawv random uas tau muab thaum lub cev muaj zog tau teeb tsa thiab qhov kev sib txuas yog raws li qhov chaw nruab nrab ntawm kev tsim.
Ua li no, lub cev muaj zog yuav tshwm sim hauv kev ua haujlwm tiag tiag vim tias txoj kab nruab nrab ntawm lub tshuab thiab txoj kab nruab nrab ntawm lub tshuab hluav taws xob tsis sib xws thiab tshwm sim offset, uas yog, kev teeb tsa ntawm lub cev muaj zog, qhov yuam kev sib txuas, lub zog axial tsim. Kev taw qhia ntawm lub zog axial yog los tsim lub zog axial thawb lossis rub rau ntawm cov khoom siv tshuab uas tsav, ua rau muaj kev puas tsuaj rau cov kabmob lossis tag nrho lub tshuab ntawm lub cev muaj zog thiab cov khoom siv tshuab uas tsav.
Rau qhov kev nyab xeeb ntxiv hom kev txhawb zog uas tsis yog theem oblub cev muaj zog sib dhos, nws cov yam ntxwv muaj ntau dua, yog li ntawm qhov pom ntawm kev tsim khoom, txhim kho qhov zoo ntawm kev xuas nrig; Txo cov burr nti; Ua raws li cov txheej txheem kev qhuab qhia ntawm tus lej ntawm cov khoom laminated thiab laminated siab kom ntseeg tau qhov ntev ntawm stator thiab rotor core; Tshem tawm cov khoom cuav teeb tsa thiab kev sib dhos yuam kev, thaum xav tau cov neeg ua haujlwm kev lag luam kom muaj kev txawj ntse zoo thiab kev sib dhos zoo, yog kom txo qhov axial force ntawm cov txheej txheem lav. Tsis tas li ntawd, tus tsim qauv yuav tsum paub txog cov txheej txheem tsim khoom, cov txheej txheem sib dhos khoom, thiab kev txiav txim siab tag nrho hauv kev tsim qauv thiab raws li lub cev muaj zog, kiv cua layout, chute kev taw qhia thiab lwm yam tseem ceeb uas tsim los ntawm qhov loj thiab kev taw qhia ntawm lub zog axial, yog li lawv tuaj yeem sib npaug lossis txo qis rau qib tsawg kawg nkaus. Tib lub sijhawm, cov kws tshaj lij khoom sib dhos khoom yuav tsum koom nrog hauv kev sim debugging thawj zaug tom qab sib dhos khoom.
Hauv kev sim debugging, nws yog qhov tseem ceeb dua kom xav kom tus kws tshuaj xyuas kho qhov hloov pauv thiab qhov kev taw qhia ntawm qhov chaw rotor hauv cov txheej txheem sib dhos raws li cov ntaub ntawv offset tiag tiag ntawm kab nruab nrab ntawm lub cev muaj zog thiab qhov chaw electromagnetic uas tau sim hauv qhov kev sim tsis muaj load thiab load hauv qhov kev sim sib dhos prototype.
Lub sijhawm tshaj tawm: Lub Xya Hli-04-2024